KAmod IMX477 (PL): Difference between revisions
From Kamamilabs.com - Wiki
No edit summary |
|||
| (5 intermediate revisions by the same user not shown) | |||
| Line 1: | Line 1: | ||
__jzpdf__ | __jzpdf__ | ||
===Opis=== | |||
'''KAmod IMX477 - moduł kamery 12,3 MPx do Raspberry Pi''' | '''KAmod IMX477 - moduł kamery 12,3 MPx do Raspberry Pi''' | ||
| Line 8: | Line 9: | ||
[[File:KAmod_IMX477_1.jpg|none|900px|thumb|center]] | [[File:KAmod_IMX477_1.jpg|none|900px|thumb|center]] | ||
</center> | </center> | ||
---- | ---- | ||
===Podstawowe parametry=== | |||
;'''Moduł z przetwornikiem obrazu''' | ;'''Moduł z przetwornikiem obrazu''' | ||
*Typ: IMX477 | *Typ: IMX477 | ||
| Line 33: | Line 35: | ||
---- | ---- | ||
===Wyposażenie standardowe=== | |||
<center> | <center> | ||
{| class="wikitable" style="width: 1020px;" | {| class="wikitable" style="width: 1020px;" | ||
| Line 61: | Line 63: | ||
---- | ---- | ||
===Złącze sygnałowe=== | |||
'''KAmod IMX477''' zawiera interfejs MIPI CSI-2 lane ze złączem do taśm FPC/FFC 15-pin/1mm. Rozmieszczenie sygnałów zostało pokazane na rysunku. | '''KAmod IMX477''' zawiera interfejs MIPI CSI-2 lane ze złączem do taśm FPC/FFC 15-pin/1mm. Rozmieszczenie sygnałów zostało pokazane na rysunku. | ||
<center> | <center> | ||
| Line 69: | Line 71: | ||
---- | ---- | ||
===Podłączenie modułu=== | |||
Komputery SBC zawierają dwa typy złącz kamery: | Komputery SBC zawierają dwa typy złącz kamery: | ||
*FPC/FFC 15-pinów/1 mm, np. RPi3, RPi4, Jetson Nano | *FPC/FFC 15-pinów/1 mm, np. RPi3, RPi4, Jetson Nano | ||
| Line 100: | Line 102: | ||
[[File:KAmod_IMX477_Nvidia.png|none|700px|thumb|center]] | [[File:KAmod_IMX477_Nvidia.png|none|700px|thumb|center]] | ||
</center> | </center> | ||
---- | ---- | ||
===Uruchomienie modułu w systemie Raspberry Pi=== | |||
Moduł kamery '''KAmod IMX477''' należy podłączyć do złącza <code>CAM/DISP0</code> lub <code>CAM/DISP1</code>, zgodnie z wcześniejszymi wskazówkami. | Moduł kamery '''KAmod IMX477''' należy podłączyć do złącza <code>CAM/DISP0</code> lub <code>CAM/DISP1</code>, zgodnie z wcześniejszymi wskazówkami. | ||
| Line 148: | Line 151: | ||
Więcej informacji o module rpicam można znaleźć tu: | Więcej informacji o module rpicam można znaleźć tu: | ||
[https://www.raspberrypi.com/documentation/computers/camera_software.html Raspberry Pi Camera software] | [https://www.raspberrypi.com/documentation/computers/camera_software.html Raspberry Pi Camera software] | ||
---- | ---- | ||
===Uruchomienie modułu kamery KAmod IMX477 na platformie NVIDIA Jetson=== | |||
'''Testowana konfiguracja Jetson Orin Nano:''' | '''Testowana konfiguracja Jetson Orin Nano:''' | ||
*NVIDIA Jetson Orin Nano Developer Kit Super | *NVIDIA Jetson Orin Nano Developer Kit Super | ||
| Line 507: | Line 163: | ||
====<mark style="background-color: #FFCC99 ;">Wsparcie dla oryginalnego Jetson Nano</mark>==== | |||
Kamera jest obsługiwana przez sterowniki Waveshare IMX477-160 dedykowane dla oryginalnej płyty NVIDIA Jetson Nano. W przypadku wersji JetPack 4.6 i nowszych przeznaczonych dla oryginalnego Jetson Nano, konfigurację kamery przeprowadza się za pomocą narzędzia <code>Jetson-IO</code>: | Kamera jest obsługiwana przez sterowniki Waveshare IMX477-160 dedykowane dla oryginalnej płyty NVIDIA Jetson Nano. W przypadku wersji JetPack 4.6 i nowszych przeznaczonych dla oryginalnego Jetson Nano, konfigurację kamery przeprowadza się za pomocą narzędzia <code>Jetson-IO</code>: | ||
<div style="background: #f8f9fa; border: 1px solid #a2a9b1; padding: 10px; border-radius: 4px; width: 400px"> | <div style="background: #f8f9fa; border: 1px solid #a2a9b1; padding: 10px; border-radius: 4px; width: 400px"> | ||
<syntaxhighlight lang=" | <syntaxhighlight lang="sh"> | ||
sudo /opt/nvidia/jetson-io/jetson-io.py | sudo /opt/nvidia/jetson-io/jetson-io.py | ||
</syntaxhighlight> | </syntaxhighlight> | ||
| Line 527: | Line 183: | ||
Dla przetestowania strumienia w rozdzielczości 1920×1080 przy 20 FPS, Waveshare udostępnia następujący potok GStreamer: | Dla przetestowania strumienia w rozdzielczości 1920×1080 przy 20 FPS, Waveshare udostępnia następujący potok GStreamer: | ||
<div style="background: #f8f9fa; border: 1px solid #a2a9b1; padding: 10px; border-radius: 4px; width: 900px"> | <div style="background: #f8f9fa; border: 1px solid #a2a9b1; padding: 10px; border-radius: 4px; width: 900px"> | ||
<syntaxhighlight lang=" | <syntaxhighlight lang="sh"> | ||
DISPLAY=:0.0 gst-launch-1.0 \ | DISPLAY=:0.0 gst-launch-1.0 \ | ||
nvarguscamerasrc sensor-id=0 ! \ | nvarguscamerasrc sensor-id=0 ! \ | ||
| Line 541: | Line 197: | ||
<br><br> | <br><br> | ||
====<mark style="background-color: #FFCC99;">Natywna obsługa IMX477 na Jetson Orin Nano</mark>==== | |||
Przed użyciem kamery na platformie Jetson Orin Nano należy wykonać wstępną konfigurację za pomocą narzędzia NVIDIA Jetson-IO: | Przed użyciem kamery na platformie Jetson Orin Nano należy wykonać wstępną konfigurację za pomocą narzędzia NVIDIA Jetson-IO: | ||
| Line 547: | Line 203: | ||
<div style="background: #f8f9fa; border: 1px solid #a2a9b1; padding: 10px; border-radius: 4px; width: 400px"> | <div style="background: #f8f9fa; border: 1px solid #a2a9b1; padding: 10px; border-radius: 4px; width: 400px"> | ||
<syntaxhighlight lang=" | <syntaxhighlight lang="sh"> | ||
sudo /opt/nvidia/jetson-io/jetson-io.py | sudo /opt/nvidia/jetson-io/jetson-io.py | ||
</syntaxhighlight> | </syntaxhighlight> | ||
| Line 580: | Line 236: | ||
<div style="background: #f8f9fa; border: 1px solid #a2a9b1; padding: 10px; border-radius: 4px; width: 120px"> | <div style="background: #f8f9fa; border: 1px solid #a2a9b1; padding: 10px; border-radius: 4px; width: 120px"> | ||
<syntaxhighlight lang=" | <syntaxhighlight lang="sh"> | ||
sudo reboot | sudo reboot | ||
</syntaxhighlight> | </syntaxhighlight> | ||
| Line 591: | Line 247: | ||
<br> | <br> | ||
====<mark style="background-color: #FFCC99 ;">Możliwe problemy z Jetson-IO na Jetson Orin Nano Super</mark>==== | |||
Na niektórych instalacjach Jetson Orin Nano Super wykonanie polecenia: | Na niektórych instalacjach Jetson Orin Nano Super wykonanie polecenia: | ||
| Line 672: | Line 328: | ||
<br> | <br> | ||
====<mark style="background-color: #FFCC99 ;">Natywne wsparcie IMX477 na Jetson Orin Nano (Sterownik)</mark>==== | |||
Pakiet Jetson Linux dla Jetson Orin Nano zawiera natywny sterownik dla przetwornika IMX477: | Pakiet Jetson Linux dla Jetson Orin Nano zawiera natywny sterownik dla przetwornika IMX477: | ||
| Line 695: | Line 351: | ||
<br><br> | <br><br> | ||
====<mark style="background-color: #FFCC99 ;">Problem z automatycznym wzmocnieniem (Auto Gain)</mark>==== | |||
Dla domyślnych ustawień <code>nvarguscamerasrc</code> pierwsze klatki obrazu mogą być prawidłowe. Gdy Argus rozpoczyna automatyczną regulację, obraz staje się zielony i pojawiają się na nim pionowe lub poziome pasy. | Dla domyślnych ustawień <code>nvarguscamerasrc</code> pierwsze klatki obrazu mogą być prawidłowe. Gdy Argus rozpoczyna automatyczną regulację, obraz staje się zielony i pojawiają się na nim pionowe lub poziome pasy. | ||
| Line 718: | Line 374: | ||
<br><br> | <br><br> | ||
====<mark style="background-color: #FFCC99 ;">Obejście problemu (Workaround)</mark>==== | |||
Praktycznym rozwiązaniem problemu jest: | Praktycznym rozwiązaniem problemu jest: | ||
*pozostawienie włączonej automatycznej ekspozycji, | *pozostawienie włączonej automatycznej ekspozycji, | ||
| Line 742: | Line 398: | ||
====<mark style="background-color: #FFCC99 ;">Tryb 1920×1080 przy 60 FPS==== | |||
Przykład stabilnego potoku GStreamer: | Przykład stabilnego potoku GStreamer: | ||
<div style="background: #f8f9fa; border: 1px solid #a2a9b1; padding: 10px; border-radius: 4px; width: 800px"> | <div style="background: #f8f9fa; border: 1px solid #a2a9b1; padding: 10px; border-radius: 4px; width: 800px"> | ||
<syntaxhighlight lang=" | <syntaxhighlight lang="sh"> | ||
gst-launch-1.0 \ | gst-launch-1.0 \ | ||
nvarguscamerasrc \ | nvarguscamerasrc \ | ||
| Line 791: | Line 447: | ||
<br><br> | <br><br> | ||
====<mark style="background-color: #FFCC99 ;">Tryb 3840×2160 przy 30 FPS==== | |||
Tryb 4K pozwala na wydłużenie czasu ekspozycji: | Tryb 4K pozwala na wydłużenie czasu ekspozycji: | ||
<div style="background: #f8f9fa; border: 1px solid #a2a9b1; padding: 10px; border-radius: 4px; width: 800px"> | <div style="background: #f8f9fa; border: 1px solid #a2a9b1; padding: 10px; border-radius: 4px; width: 800px"> | ||
<syntaxhighlight lang=" | <syntaxhighlight lang="sh"> | ||
gst-launch-1.0 \ | gst-launch-1.0 \ | ||
nvarguscamerasrc \ | nvarguscamerasrc \ | ||
| Line 822: | Line 478: | ||
Asekuracyjna (zachowawcza) konfiguracja dla trybu 4K z użyciem wzmocnienia 1×: | Asekuracyjna (zachowawcza) konfiguracja dla trybu 4K z użyciem wzmocnienia 1×: | ||
<div style="background: #f8f9fa; border: 1px solid #a2a9b1; padding: 10px; border-radius: 4px; width: 800px"> | <div style="background: #f8f9fa; border: 1px solid #a2a9b1; padding: 10px; border-radius: 4px; width: 800px"> | ||
<syntaxhighlight lang=" | <syntaxhighlight lang="sh"> | ||
gst-launch-1.0 \ | gst-launch-1.0 \ | ||
nvarguscamerasrc \ | nvarguscamerasrc \ | ||
| Line 845: | Line 501: | ||
---- | ---- | ||
===Wymiary modułu=== | |||
Wymiary płytki modułu to 26 x 25 mm, wysokość wraz z obiektywem to ok. 27 mm. Na płytce znajdują się otwory umożliwiające zamontowanie płytki, ich rozmieszczenie zostało pokazane na rysunku. | Wymiary płytki modułu to 26 x 25 mm, wysokość wraz z obiektywem to ok. 27 mm. Na płytce znajdują się otwory umożliwiające zamontowanie płytki, ich rozmieszczenie zostało pokazane na rysunku. | ||
<center> | <center> | ||
[[File:KAmod_IMX477_dim.png|none|800px|thumb|center]] | [[File:KAmod_IMX477_dim.png|none|800px|thumb|center]] | ||
</center> | </center> | ||
---- | ---- | ||
===Linki=== | |||
*[https://wiki.kamamilabs.com/images/8/8a/IMX477-DS.pdf Karta katalogowa przetwornika obrazu IMX477] | *[https://wiki.kamamilabs.com/images/8/8a/IMX477-DS.pdf Karta katalogowa przetwornika obrazu IMX477] | ||
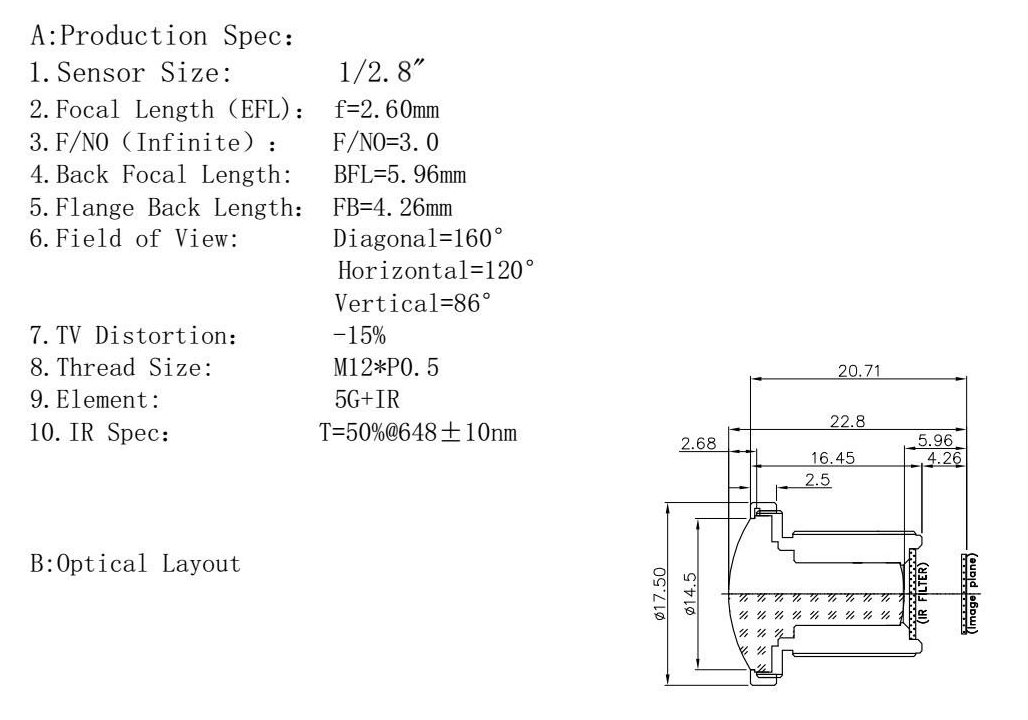
*[https://wiki.kamamilabs.com/images/a/a8/KAmod_IMX477_lens.jpg Karta katalogowa obiektywu] | *[https://wiki.kamamilabs.com/images/a/a8/KAmod_IMX477_lens.jpg Karta katalogowa obiektywu] | ||
*[https://wiki.kamamilabs.com/images/9/95/KAmod-IMX477_3d.zip Model CAD (STEP)] | *[https://wiki.kamamilabs.com/images/9/95/KAmod-IMX477_3d.zip Model CAD (STEP)] | ||
Latest revision as of 18:01, 1 September 2026

Opis
KAmod IMX477 - moduł kamery 12,3 MPx do Raspberry Pi
Moduł jest wyposażony w przetwornik obrazu typu IMX477 o rozdzielczości 12,3 MPx oraz obiektyw z mocowaniem M12 o kącie widzenia 160°. Umożliwia nagrywanie filmów z rozdzielczością 1080p30, 720p60 lub 640x480p60/90. Interfejs MIPI CSI-2 lane jest kompatybilny z komputerami Raspberry Pi i wyprowadzony na 15-stykowe złącze FPC/FFC. Płytka ma niewielkie wymiary 26 x 25 mm, dzięki czemu znakomicie sprawdzi się jako czujnik w dronach, robotyce czy aplikacjach do rozpoznawania twarzy.

Podstawowe parametry
- Moduł z przetwornikiem obrazu
- Typ: IMX477
- Rozdzielczość: 4056 x 3040, 12,3 MP
- Rozmiar czujnika: przekątna 7,9 mm
- Rozmiar piksela: 1,55 μm x 1,55 μm
- Interfejs: MIPI CSI-2 lane, złącze 15-pinów, raster 1 mm
- Domyślne mocowanie obiektywu: gwint M12x0,5
- Format obrazu: 1080p30, 720p60 i 640 × 480p60/90
- Zasilanie: 3,3 V
- Wymiary: 26 x 25 mm, wysokość z obiektywem ok. 27 mm
- Obiektyw
- Ogniskowa (BFL): 5,96
- Format optyczny: 1/2,8″
- Przysłona (F): 3,0
- Pole widzenia (FOV): 160°(D) 120°(H) 86°(V)
- Czułość IR: wbudowany filtr IR
- Standard obiektywu: M12 (S-mount)
Wyposażenie standardowe
| Komponent | Opis |
|---|---|
| KAmod IMX477 |
|
| FPC 15-pin/1mm do 22-pin/0,5mm |
|
| FFC 15-pin/1mm do 15-pin/1mm |
|

Złącze sygnałowe
KAmod IMX477 zawiera interfejs MIPI CSI-2 lane ze złączem do taśm FPC/FFC 15-pin/1mm. Rozmieszczenie sygnałów zostało pokazane na rysunku.

Podłączenie modułu
Komputery SBC zawierają dwa typy złącz kamery:
- FPC/FFC 15-pinów/1 mm, np. RPi3, RPi4, Jetson Nano
- FPC/FFC 22-piny/0,5 mm, np. RPi5, RPi Zero 2 W, Jetson Orin
W zestawie KAmod IMX477 znajdują się taśmy połączeniowe pasujące do obu standardów. Podczas podłączania należy upewnić się, że metaliczne styki taśmy połączeniowej są skierowane w stronę styków złącza, zarówno w module KAmod IMX477, jak i na płytce komputera.
Właściwe ustawienie styków zostało pokazane na rysunkach.
Podłączenie taśmy do modułu KAmod IMX477

Podłączenie taśmy do Raspberry Pi 5

Podłączenie taśmy do Raspberry Pi 4

Podłączenie taśmy do Nvidia Jetson Orin Nano

Uruchomienie modułu w systemie Raspberry Pi
Moduł kamery KAmod IMX477 należy podłączyć do złącza CAM/DISP0 lub CAM/DISP1, zgodnie z wcześniejszymi wskazówkami.
Nowy system Raspberry Pi OS (Bookworm/Trixie) ma już wbudowane wsparcie dla sensora IMX477, dlatego nie wymaga żadnych dodatkowych sterowników. Po uruchomieniu systemu Raspberry Pi 5 należy tylko edytować plik config.txt. W pierwszej kolejności należy wpisać polecenie:
sudo nano /boot/firmware/config.txt
Teraz należy znaleźć w pliku linijkę: camera_auto_detect=1
i zmienić jej wartość na 0: camera_auto_detect=0
Następnie, na końcu pliku w sekcji [all] należy dopisać
dtoverlay=imx477,cam0
lub
dtoverlay=imx477,cam1
w zależności od tego, do którego złącza dołączono moduł kamery. Jeśli dołączono dwa moduły kamery, należy wpisać obie linie.
Na końcu należy zapisać plik kombinacją klawiszy CTRL + O (potwierdzamy klawiszem Enter) oraz zamknąć edytor za pomocą CTRL + X (potwierdzamy klawiszem Enter). Po ponownym uruchomieniu poleceniem sudo reboot minikomputer jest gotowy do pracy.
Podgląd obrazu z kamery można uruchomić poleceniem:
rpicam-hello -t 0 –camera 0
lub
rpicam-hello -t 0 –camera 1
w zależności od tego, do którego złącza dołączony jest moduł. Aby zakończyć to zadanie należy wcisnąć kombinację klawiszy CTRL + C.
Więcej informacji o module rpicam można znaleźć tu:
Raspberry Pi Camera software
Uruchomienie modułu kamery KAmod IMX477 na platformie NVIDIA Jetson
Testowana konfiguracja Jetson Orin Nano:
- NVIDIA Jetson Orin Nano Developer Kit Super
- Jetson Linux R39.2.1
- Linux kernel 6.8.12-1021-tegra
- Kamera KAmod IMX477
- Taśma połączeniowa
Wsparcie dla oryginalnego Jetson Nano
Kamera jest obsługiwana przez sterowniki Waveshare IMX477-160 dedykowane dla oryginalnej płyty NVIDIA Jetson Nano. W przypadku wersji JetPack 4.6 i nowszych przeznaczonych dla oryginalnego Jetson Nano, konfigurację kamery przeprowadza się za pomocą narzędzia Jetson-IO:
sudo /opt/nvidia/jetson-io/jetson-io.py
Ścieżka w menu programu wygląda następująco:
Configure Jetson Nano CSI Connector
→ Configure for compatible hardware
→ Camera IMX477 Dual
Dla przetestowania strumienia w rozdzielczości 1920×1080 przy 20 FPS, Waveshare udostępnia następujący potok GStreamer:
DISPLAY=:0.0 gst-launch-1.0 \
  nvarguscamerasrc sensor-id=0 ! \
  'video/x-raw(memory:NVMM),width=1920,height=1080,format=NV12,framerate=20/1' ! \
  nvoverlaysink -e
Pełna instrukcja producenta dostępna jest na stronie Waveshare IMX477-160 12.3MP Camera wiki.
Powyższe instrukcje dotyczą oryginalnego Jetson Nano oraz (według Waveshare) Jetson Xavier NX. System JetPack 4.6 nie obsługuje platformy Jetson Orin Nano i nie można go na niej zainstalować.
Natywna obsługa IMX477 na Jetson Orin Nano
Przed użyciem kamery na platformie Jetson Orin Nano należy wykonać wstępną konfigurację za pomocą narzędzia NVIDIA Jetson-IO:
sudo /opt/nvidia/jetson-io/jetson-io.py
Na płytce Jetson Orin Nano Developer Kit należy wybrać kolejno:
Configure Jetson 22pin CSI Connector
→ Configure for compatible hardware
→ Camera IMX477 Dual
→ Save pin changes
→ Save and reboot to reconfigure pins
Dokładna nazwa złącza w menu może się nieznacznie różnić w zależności od wydania Jetson Linux.
Uwaga:
Kamera musi być podłączona przy wyłączonym zasilaniu płytki Jetson. Nie wolno podłączać ani odłączać kamery MIPI CSI, gdy płytka jest podłączona do zasilania!
Wybranie opcji Camera IMX477 Dual włącza definicje przetwornika IMX477 dla złączy kamer. Konfiguracja ta nie wymaga fizycznego podłączenia dwóch kamer.
Po zapisaniu konfiguracji przez Jetson-IO należy zrestartować system:
sudo reboot
Jeśli narzędzie Jetson-IO zgłosi błąd, poinformuje o braku pasującego pliku DTB lub utworzy konfigurację uniemożliwiającą rozruch, zapoznaj się z sekcją dotyczącą problemów na Jetson Orin Nano Super.
Możliwe problemy z Jetson-IO na Jetson Orin Nano Super
Na niektórych instalacjach Jetson Orin Nano Super wykonanie polecenia:
sudo /opt/nvidia/jetson-io/jetson-io.py
może zakończyć się błędem. Jednym ze znanych komunikatów jest:
RuntimeError: No DTB found for NVIDIA Jetson Orin Nano Engineering Reference Developer Kit Super!
Problem ten występuje, gdy profil płytki, oprogramowanie układowe UEFI/QSPI, zainstalowane wydanie Jetson Linux oraz pliki DTB nie są ze sobą zgodne. Zjawisko to zaobserwowano zwłaszcza w przypadku wersji JetPack 6.2 oraz Jetson Linux R36.4.3.
Dyskusję na forum NVIDIA dotyczącą tego problemu można znaleźć pod adresem:
Zalecana procedura naprawcza:
- Wgraj (sflashuj) spójne oprogramowanie układowe QSPI/UEFI oraz obraz systemu operacyjnego pochodzące z tego samego wydania Jetson Linux.
- Nie łącz obrazu systemu z karty SD lub dysku NVMe pochodzącego z jednej wersji BSP z oprogramowaniem QSPI z innej wersji.
- Zaleca się użycie nowszego wydania Jetson Linux, w którym narzędzie Jetson-IO poprawnie obsługuje profil Super.
- Przed zmianą konfiguracji kamery warto wykonać kopię zapasową:
/boot/extlinux/extlinux.conf
/boot/dtb/
Jeśli Jetson-IO utworzy nieprawidłową konfigurację rozruchową, a UEFI wyświetli komunikat:
Attempting Recovery Boot
należy wejść do menu UEFI, wciskając klawisz Esc, a następnie wybrać:
Device Manager
→ NVIDIA Configuration
→ L4T Configuration
→ OS chain A status
→ Normal
Jeśli dostępna jest opcja dla drugiej partycji, należy również ustawić:
OS chain B status → Normal
Następnie wybrać:
L4T Boot Mode → ExtLinux
Zapisz zmiany i zrestartuj system. Jest to oficjalna procedura odzyskiwania opisana przez NVIDIA:
NVIDIA Jetson Linux — Set the system to normal boot from recovery kernel boot
Unikaj ręcznego zmieniania nazw lub kopiowania losowych plików DTB jako pierwszego rozwiązania. Plik DTB niedostosowany do konkretnego modułu, płytki nośnej i wydania BSP może całkowicie zablokować uruchomienie systemu.
Natywne wsparcie IMX477 na Jetson Orin Nano (Sterownik)
Pakiet Jetson Linux dla Jetson Orin Nano zawiera natywny sterownik dla przetwornika IMX477:
nv_imx477
Po włączeniu odpowiedniej konfiguracji kamera pojawia się jako urządzenie V4L2. W testowanym systemie R39.2.1 interfejs Argus udostępnia następujące tryby pracy:
3840×2160 przy 30 FPS
1920×1080 przy 60 FPS
Sterownik inicjalizuje przetwornik, a moduły NVCSI/VI rozpoczynają odbiór klatek. Jednakże podczas testów na wersji R39.2.1 zaobserwowano problem w momencie, gdy Argus automatycznie kontroluje wzmocnienie (gain) przetwornika i ISP.
Problem z automatycznym wzmocnieniem (Auto Gain)
Dla domyślnych ustawień nvarguscamerasrc pierwsze klatki obrazu mogą być prawidłowe. Gdy Argus rozpoczyna automatyczną regulację, obraz staje się zielony i pojawiają się na nim pionowe lub poziome pasy.
Problem powtarzał się w sytuacjach, gdy Argus automatycznie zwiększał:
- analogowe wzmocnienie przetwornika (sensor analog gain),
- cyfrowe wzmocnienie ISP (ISP digital gain).
Jeśli parametr gainrange zostanie pominięty, Argus może użyć pełnego zakresu zgłaszanego przez sterownik (w testowanej konfiguracji aż do około 22.25×). Wyższe, automatycznie dobrane wartości prowadziły do uszkodzenia przechwytywanych klatek.
Obraz pozostaje stabilny po ograniczeniu zarówno wzmocnienia przetwornika, jak i cyfrowego wzmocnienia ISP.
NVIDIA wyjaśnia, że mechanizm automatycznej ekspozycji Argus w sposób ciągły wywołuje funkcje sterownika kamery. Nieprawidłowe wartości lub błędy w obsłudze funkcji takich jak set_exposure() oraz set_gain() mogą uszkodzić przechwytywanie Argus, nawet jeśli podstawowa komunikacja V4L2 z przetwornikiem działa poprawnie.
Więcej szczegółów w dokumentacji NVIDIA:
NVIDIA Camera Software Development Solution — ISP Configuration
Obejście problemu (Workaround)
Praktycznym rozwiązaniem problemu jest:
- pozostawienie włączonej automatycznej ekspozycji,
- ustawienie stałego analogowego wzmocnienia przetwornika,
- zablokowanie cyfrowego wzmocnienia ISP na wartości 1×,
- pozostawienie włączonego automatycznego balansu bieli.
Kluczowe parametry konfiguracyjne:
aelock=false
gainrange='4 4'
ispdigitalgainrange='1 1'
awblock=false
wbmode=1
Ważne: Nie należy pomijać parametru gainrange. Jeśli zostanie pominięty, Argus może ponownie ustawić zbyt wysokie wzmocnienie, co doprowadzi do pojawienia się zielonego lub uszkodzonego obrazu.
Tryb 1920×1080 przy 60 FPS
Przykład stabilnego potoku GStreamer:
gst-launch-1.0 \
  nvarguscamerasrc \
    sensor-id=0 \
    aelock=false \
    exposuretimerange='1000000 16000000' \
    gainrange='4 4' \
    ispdigitalgainrange='1 1' \
    awblock=false \
    wbmode=1 ! \
  'video/x-raw(memory:NVMM),width=1920,height=1080,framerate=60/1' ! \
  queue ! nvvidconv ! \
  'video/x-raw(memory:NVMM),format=RGBA' ! \
  nv3dsink sync=false
Wartości czasu ekspozycji podawane są w nanosekundach:
1 000 000 ns  = 1 ms
16 000 000 ns = 16 ms
Przy płynności 60 FPS czas trwania jednej klatki wynosi około 16.67 ms. Maksymalny limit czasowy ekspozycji został więc ustawiony na 16 ms.
Jeśli wzmocnienie 4× (gainrange='4 4')okaże się niestabilne lub zbędne, należy rozpocząć testy od wartości 1×:
gainrange='1 1'
A następnie sprawdzać kolejne stałe wartości:
gainrange='2 2'
gainrange='4 4'
Tryb 3840×2160 przy 30 FPS
Tryb 4K pozwala na wydłużenie czasu ekspozycji:
gst-launch-1.0 \
  nvarguscamerasrc \
    sensor-id=0 \
    aelock=false \
    exposuretimerange='1000000 32000000' \
    gainrange='4 4' \
    ispdigitalgainrange='1 1' \
    awblock=false \
    wbmode=1 ! \
  'video/x-raw(memory:NVMM),width=3840,height=2160,framerate=30/1' ! \
  queue ! nvvidconv ! \
  'video/x-raw(memory:NVMM),format=RGBA' ! \
  nv3dsink sync=false
Przy 30 FPS jedna klatka trwa około 33.33 ms. Praktyczna maksymalna wartość ekspozycji wynosi około 32–33 ms:
exposuretimerange='1000000 32000000'
Asekuracyjna (zachowawcza) konfiguracja dla trybu 4K z użyciem wzmocnienia 1×:
gst-launch-1.0 \
  nvarguscamerasrc \
    sensor-id=0 \
    aelock=false \
    exposuretimerange='1000000 32000000' \
    gainrange='1 1' \
    ispdigitalgainrange='1 1' \
    awblock=false \
    wbmode=1 ! \
  'video/x-raw(memory:NVMM),width=3840,height=2160,framerate=30/1' ! \
  queue ! nvvidconv ! \
  'video/x-raw(memory:NVMM),format=RGBA' ! \
  nv3dsink sync=false
Dobraną stałą wartość wzmocnienia (gain) należy zweryfikować dla konkretnego egzemplarza modułu kamery, warunków oświetleniowych, wybranego trybu pracy przetwornika oraz wersji systemowej Jetson Linux.
Wymiary modułu
Wymiary płytki modułu to 26 x 25 mm, wysokość wraz z obiektywem to ok. 27 mm. Na płytce znajdują się otwory umożliwiające zamontowanie płytki, ich rozmieszczenie zostało pokazane na rysunku.